КОНЦЕПЦИЯ ПОСТРОЕНИЯ РОБОТИЗИРОВАННОГО КОМПЛЕКСА УКЛАДКИ ТРОТУАРНОЙ ПЛИТКИ
КОНЦЕПЦИЯ ПОСТРОЕНИЯ РОБОТИЗИРОВАННОГО КОМПЛЕКСА УКЛАДКИ ТРОТУАРНОЙ ПЛИТКИ

Аннотация
Проведен анализ современного состояния технических систем по автоматизации укладки тротуарной плитки. Предложена концепция построения мобильного робототехнического комплекса, предназначенного для укладки тротуарной плитки, оснащенного специальным манипулятором, который имеет четыре линейных степени подвижности и одну вращательную степень подвижности. Для удержания плитки используется вакуумный захват. Разработан алгоритм работы манипулятора. Показано, что предложенное компоновочное решение позволяет проводить укладку плитки при движении комплекса в прямом и обратном направлении, а также увеличить количество укладываемой плитки без дополнительной загрузки комплекса. Выполнен энергетический расчет и моделирование наиболее нагруженного привода манипулятора.
1. Введение
В настоящее время роботизация строительной отрасли в России является одним из перспективных направлений с точки зрения реализации различных технологических инноваций, а также роста производительности труда, однако пока находится в начальной стадии
. В многих странах мира разрабатывается большое количество разнообразных робототехнических решений, охватывающих самые разные области строительных технологий, но примеров практического внедрения пока не так много , .В настоящее время для мощения пешеходных зон, тротуаров, дворовых территорий во многих городах России используется тротуарная плитка, имеющая различную технологию изготовления, размеры, форму и цвет. При этом укладка плитки производится в основном вручную.
Создание прототипа робототехнического комплекса для укладки тротуарной плитки - это комплексная задача, требующая междисциплинарного подхода, включающего механику, электронику, программное обеспечение, компьютерное зрение и некоторые другие области знаний.
При этом мы выделяем следующие возникающие основные научные и технические проблемы:
- обоснование построения шасси и конструкции манипулятора;
- обоснование рациональной конструкции захватного устройства, способного удерживать плитку различных габаритов и массы в процессе укладки и перемещения;
- построение системы управления и сенсорной системы, в реальном времени обеспечивающих ориентацию и контроль качества укладки, в том числе равномерные зазоры между плитками.
В этой статье авторы рассматривают концепцию построения шасси комплекса и манипулятора.
Проблемой автоматизации укладки тротуарной плитки занимались на протяжении почти 60 лет
, , однако к настоящему времени на рынке представлены управляемые человеком машины-погрузчики, оборудованные специальными захватами-зажимами (рис. 1), позволяющими укладывать заранее сформированный пакет тротуарной плитки на подготовленное основание (рис. 2) , .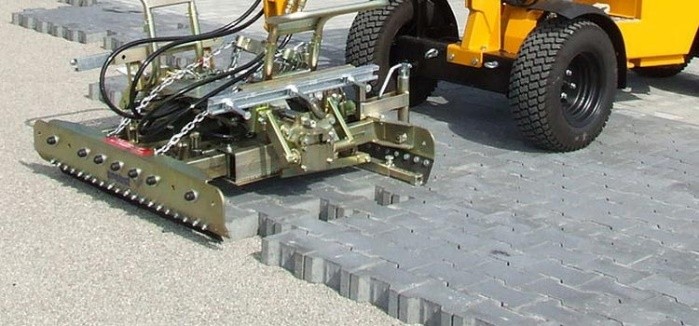
Рисунок 1 - Средства механизации процесса укладки пакета тротуарной плитки
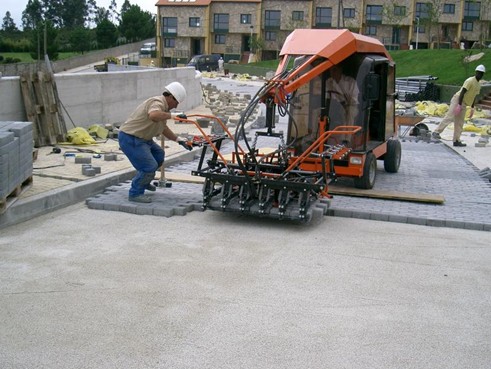
Рисунок 2 - Средства механизации процесса укладки пакета тротуарной плитки
С точки зрения компаний, занимающихся проведением дорожных работ, представляет интерес автоматизация укладки плитки, имеющей большие размеры, как, например, квадратные со стороной 400–600 мм, высотой от 50 до 80 мм и соответственно вес от 20 до 70 кг, используемые при благоустройстве больших участков: парковых площадей, паркингов, территорий АЗС и др.
2. Описание роботизированного комплекса укладки тротуарной плитки
Трехмерная модель прототипа мобильного робота с бортовым манипулятором для укладки тротуарной плитки больших размеров представлена на рисунке 3. Габаритные размеры комплекса определяются размерами плитки 500х500х50 мм. Предполагается, что процесс роботизированной укладки предусматривает подготовленную, выровненную поверхность. Учитывая большой вес одной плитки, предлагается ее поштучная укладка манипулятором ортогональной схемы, который размещается на мобильной платформе с гусеничным движителем. Для повышения производительности предлагается установить на платформу две паллеты с укладываемой плиткой с каждой стороны. Удержание плитки осуществляется вакуумным захватом из нескольких присосок, разряжение в которых создается эжекторами.
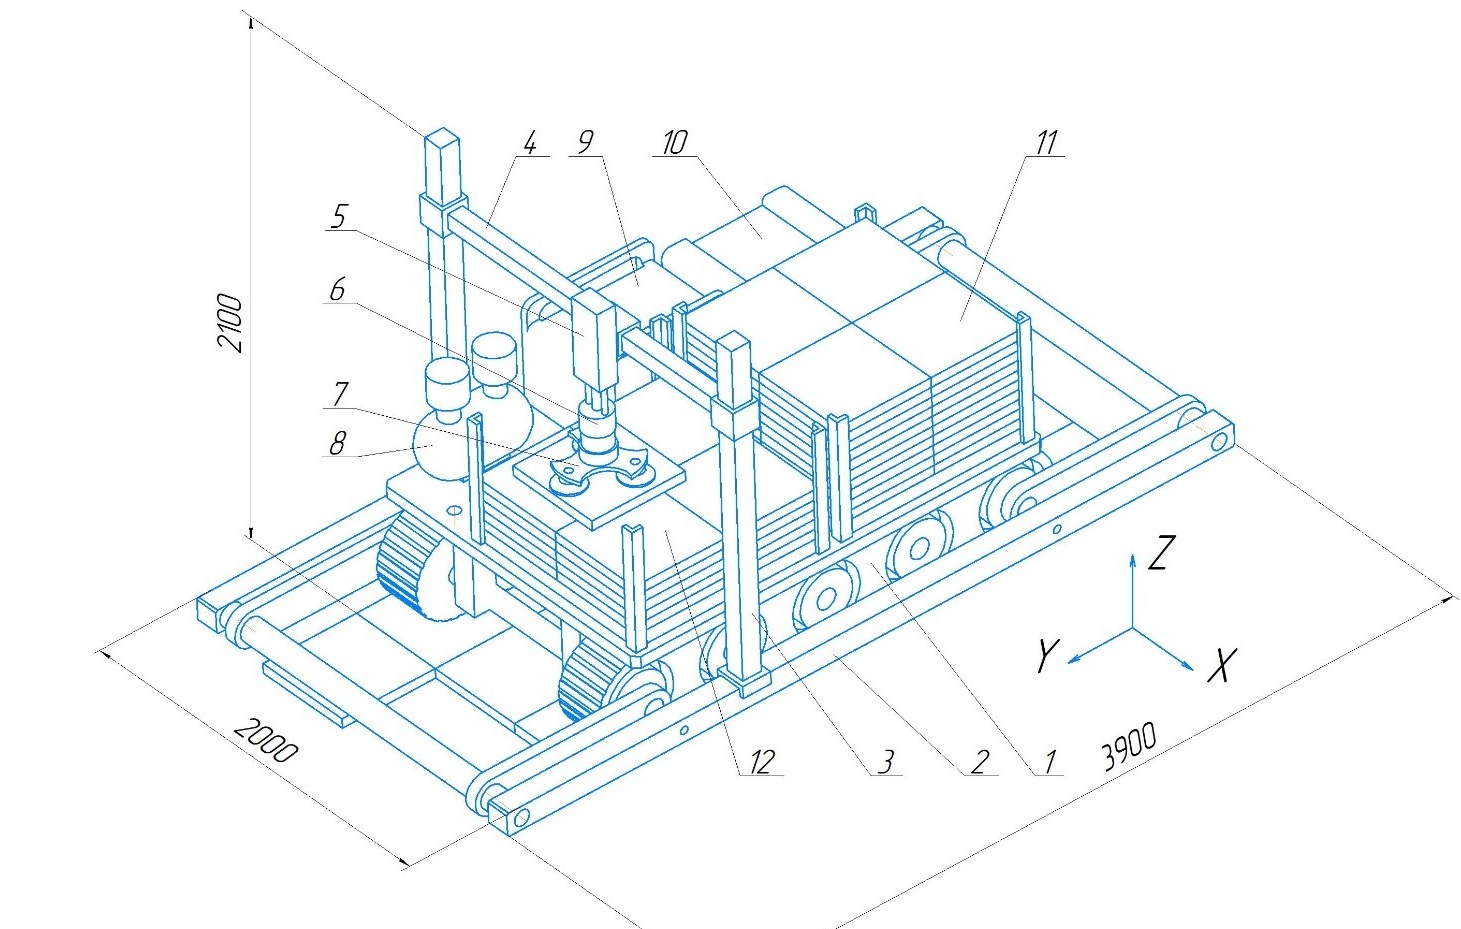
Трехмерная модель робототехнического комплекса укладки тротуарной плитки
1 – гусеничное шасси; 2 – механизм продольного движения манипулятора (по оси Y); 3 – механизм вертикального перемещения манипулятора (по оси Z); 4 – механизм поперечного перемещения манипулятора (по оси X); 5 – дополнительный механизм прецизионного вертикального перемещения захватного устройства манипулятора по оси Z; 6 – механизм ротации захватного устройства манипулятора относительно оси Z; 7 – вакуумное захватное устройство; 8 – пневматический компрессор; 9 – бензиновый генератор 380/220 В; 10 – бортовой блок управления; 11 – палета с плиткой (задняя); 12 – палета с плиткой (передняя)
В предлагаемой концепции РТК предусмотрено несимметричное расположение паллет с плиткой относительно корпуса шасси. Это связано с необходимостью размещения вспомогательного оборудования, обеспечивающего работу комплекса. В состав этого оборудования входят:
бензиновый электрогенератор на напряжение 380/220 В, воздушный компрессор на давление 8 бар, бортовой блок питания и управления. Компрессор используется для подачи сжатого воздуха для питания эжекторов вакуумного захватного устройства, и возможно для пневматического привода вертикального перемещения манипулятора.
Кроме того такое расположение паллет позволяет увеличить их количество до двух, обеспечить их загрузку с трех сторон, а также позволяет производить укладку плитки в прямом и обратном направлении движения транспортной платформы без ее разворота на 360 градусов.
Бортовой манипулятор, показанный на рис. 3, имеет четыре линейных степени подвижности (поз. 2–5) и одну вращательную (поз. 6). Причем степень подвижности вертикального перемещения захватного устройства манипулятора является составной и состоит из двух приводов: основного привода (поз. 3) и дополнительного прецизионного привода (поз. 5). Предполагается, что для всех вышерассмотренных степеней подвижности могут быть использованы сервоприводы на базе бесколлекторных двигателей постоянного тока, но также возможно использовать в качестве основного привода вертикального перемещения (поз. 3) пневматический цилиндр.
Бортовой манипулятор должен работать в позиционном режиме, при этом бортовой блок управления (поз.10) рассчитывает для каждого привода требуемое перемещение, которое реализуется с трапецеидальным профилем изменения скорости.
2.1. Алгоритм работы манипулятора РТК
Ниже приводится алгоритм работы приводов отдельных степеней подвижности манипулятора начиная с момента, когда плитка захвачена с помощью вакуумного захватного устройства (7) и расчет производительности комплекса:
1. Подъем плитки на высоту транспортирования с помощью основного привода вертикального перемещения (поз. 3); Z1=0,45 м; t1=0,65+1= 1,65 с;
2. Перемещение плитки в горизонтальной плоскости с помощью приводов продольного и поперечного перемещения (поз. 1 и 4), при этом приводы работают одновременно; Y1=2,7 м; X1=1м; t2=2,9+1= 3,9 с;
3. Предварительное опускание плитки с помощью основного привода вертикального перемещения (поз. 3); Z2= -1,25м; t3=1,45+1= 2,45 с;
4. Точная угловая ориентация плитки с помощью привода ротации захватного устройства (поз. 6); t4=0,5+1= 1,5 с;
5. Окончательное опускание плитки на поверхность с помощью дополнительного прецизионного привода (поз. 5); Z3= - 0,28м; t5=0,48с.
Движение на исходную позицию для захвата новой плитки: примем 9,98 с.
Таким образом, для укладки одной плитки требуется 9,98*2=19,96 с.
Схема укладки двух рядов плитки. В каждом ряду укладывается по 3 плитки, что позволяет роботу продвинуться вперед по уже уложенной плитке. После чего он должен продвинуться вперед на 1 метр, чтобы укладывать следующие 2 ряда.
Для укладки двух рядов плитки потребуется время: 19,96*6 = 120 с.
Примем время для переезда робота на 1 метр = 2 с.
Тогда для укладки двух рядов плитки и для переезда на новую позицию потребуется: 120 + 2 = 122 с.
На борту робота находятся 2 поддона по 36 плиток на каждом, то есть 72 плитки. Тогда для укладки всех 72 плиток потребуется: 122*12 = 1464 с. (24,4 мин).
Площадь уложенной плитки составит: 72*0,25 = 18 м2 .
Для дальнейшей работы робота на него надо загрузить 2 новые паллеты.
Эту операцию может выполнить:
- вилочный погрузчик;
- подъемный кран;
- специальная заряжающая машина.
Ориентировочно примем время, необходимое для выполнения данной операции 5 мин.
Тогда для укладки 108 м2 плитки потребуется: (24,4 + 5)*6 = 176,4 мин, то есть порядка 3 часов.
Числовые значения вышеуказанных перемещений (Z1, Z2, Z3, Y1, X1) определены исходя из габаритных размеров РТК (рис. 3), причем перемещение Y1 взято максимальным и соответствует случаю, когда манипулятор захватывает плитку с задней паллеты (поз. 11 на рис. 3) и переносит ее вперед по ходу движения мобильной платформы. При расчете временных интервалов задавалась максимальная скорость движения всех линейных приводов Vмакс = 1 м/с и ускорение aмакс = 5 м/с2. При этом после окончания каждого движения и до начала следующего выполняется временная выдержка в 1 с, для успокоения упругих колебаний.
В рассматриваемой концепции РТК (рис.3), наибольшую длину хода имеет привод продольного движения (поз.2), который реализуется на базе реечной передачи, и он же является самым нагруженным, так как перемещает все узлы манипулятора и укладываемую плитку. Предварительные расчеты показали, что ориентировочная суммарная масса всех элементов составит mсум = 115 кг, однако для дальнейших расчетов примем (с запасом) mсум = 200 кг.
2.1.1. Расчетные исследования и моделирование
Оценим мощность привода (P) механизма продольного движения: Р = (Fст + амакс · mсум· Kдин) · Vмакс +Ррот;
Здесь: Fст — сила сухого трения: Fст = mсум · g ·fтр,
где g = 9,81 м/с2 — ускорение свободного падения;
fтр — коэффициент силы сухого трения. Обычно для передач fтр принимают равным 0,06 ...0,07, для случаев эксплуатации в сложных условиях до 0,12. Примем fтр = 0,1;
амакс — максимальное ускорение, примем амакс = 5 м/с2;
Кдин — динамический коэффициент, учитывающий упругие колебания системы. Для нашего случая примем Кдин = 2, исходя из рекомендаций изложенных в
.Vмакс — максимальная скорость перемещения. Примем Vмакс = 1 м/с. Ррот — ориентировочная мощность, необходимая для разгона ротора двигателя. Примем Ррот= амакс · mсум · Vмакс, то есть мощность, необходимая для разгона ротора, равна мощности, необходимой для разгона подвижных частей привода.
Тогда получим: Р = (200·9,81·0,1 + 5 · 200 · 2) · 1 + 1000 ≈ 3196 Вт.
С учетом КПД = 0,85 получим Р= 3196/0,85 = 3760 Вт.
Для данного привода предлагается использовать синхронный серводвигатель марки 150S3TB-M15025 производства компании «Leadshine Technology» (КНР), оснащенный энкодером и тормозом и имеющий следующие паспортные данные:
– номинальная мощность: Pном=3.8 кВт;
– максимальная мощность: Pмакс=5.7 кВт;
– номинальное напряжение: Uном=380 В;
– номинальный ток: Iном = 9,5 А;
– максимальный ток: Iмакс = 14,25 А;
– номинальная скорость: nном=2500 об/мин (ω ≈ 262 рад/с);
– номинальный момент: Мном=15 Нм;
– максимальный момент: Ммакс=22,5 Нм;
– вес: 15.2 кг.
Тогда при радиусе шестерни Rш = 50 мм = 0,05 м, модуль которой m=4 мм, с числом зубьев z=25, и для обеспечения скорости движения V = 1м/с понадобится дополнительный редуктор с передаточным числом: i = ω дв * Rш / V = 262 * 0,05 / 1 = 13,1.
Было выполнено моделирование привода механизма продольного движения в программном пакете Matlab Simulink
. Сервопривод рассматривался в виде классической трехконтурной схемы подчиненного регулирования с контурами тока, скорости и положения.В качестве датчиков обратных связей используются: датчик тока, датчик скорости (установлен на валу двигателя) и датчик положения (установлен на выходном валу редуктора).
В модели учитывается упругость механической передачи от двигателя к нагрузке. Модель двухмассовой системы представлена согласно
.Контур тока настроен на полосу пропускания 398 Гц, контур скорости настроен на полосу пропускания 100 Гц, контур положения настроен на полосу пропускания 5 Гц.
В ходе моделирования задавалось тестовое перемещение механизма продольного движения на 1 м со скоростью 1 м/с и с ускорением 5 м/с2, при этом задавался трапецеидальный профиль изменения скорости.
Ниже на рисунках 4,5,6 представлены некоторые результаты моделирования.
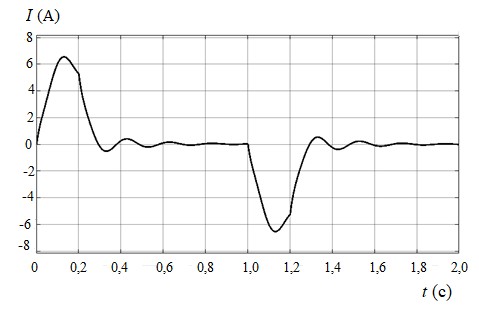
Рисунок 4 - График изменения тока в обмотках двигателя
На рис. 5 показан график изменения частоты вращения ω вала двигателя, из которого следует, что максимальное значение скорости (265 рад/с) равно номинальному значению.
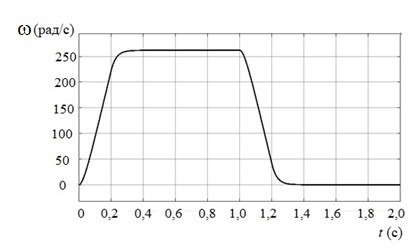
Рисунок 5 - График изменения частоты вращения ω вала двигателя
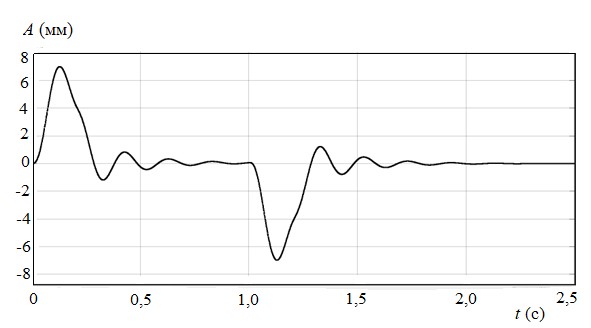
Рисунок 6 - График ошибки A между заданным и фактическим перемещением привода продольного движения
3. Заключение
Предложенная концепция построения мобильного РТК укладки тротуарной плитки, оснащенного манипулятором с пятью степенями подвижности с указанными в статье параметрами, позволяет, как показали предварительные расчеты, уложить 100 м2 плитки примерно за 3 часа.
Результаты разработки вакуумного захватного устройства для различных условий эксплуатации, как и обеспечение точного позиционирования плитки перед непосредственно укладкой - это тема для отдельного исследования и выходит за рамки настоящей статьи, тем не менее предполагается, что для ориентации будет использоваться система лазерных указателей, а разряжение в захватах создаваться системой эжекторов.
В дальнейшем планируется развивать проект, уделяя особое внимание построению системы управления комплексом, в том числе разделению функций между оператором и машиной, а также техническим решениям, позволяющим проводить точное позиционирование плитки перед укладкой.